
- 产品中心
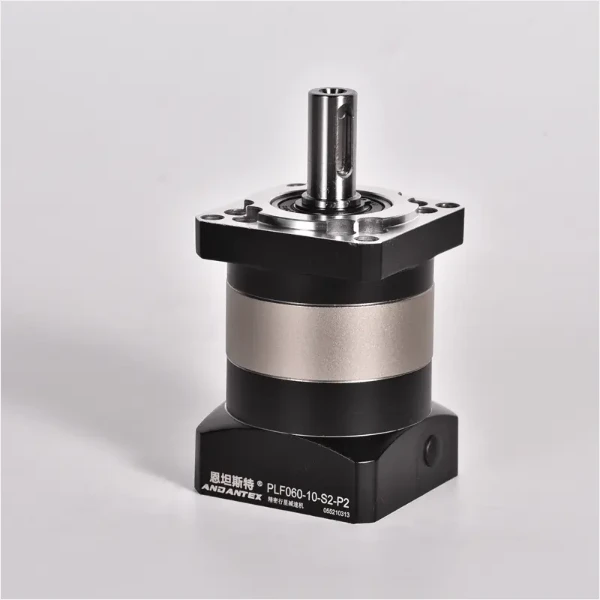
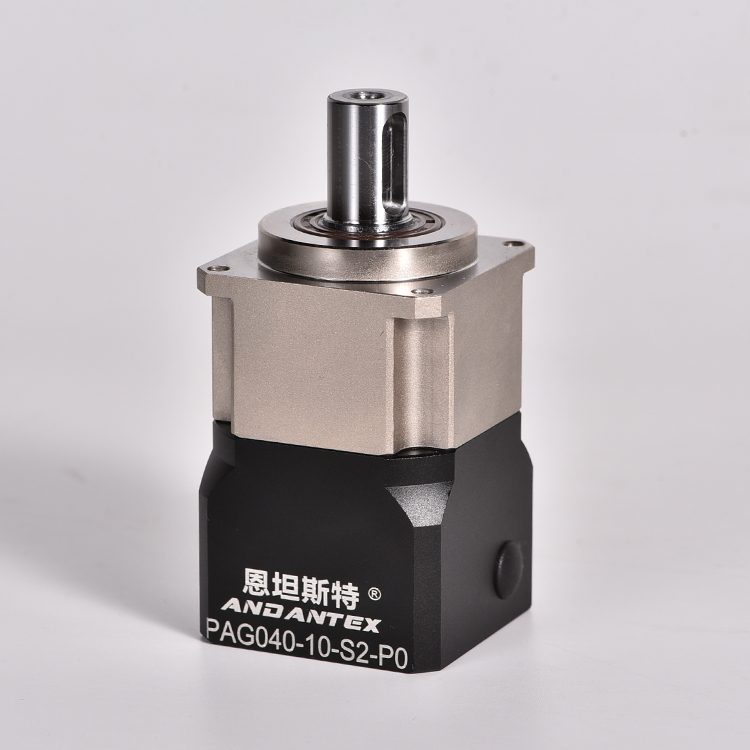
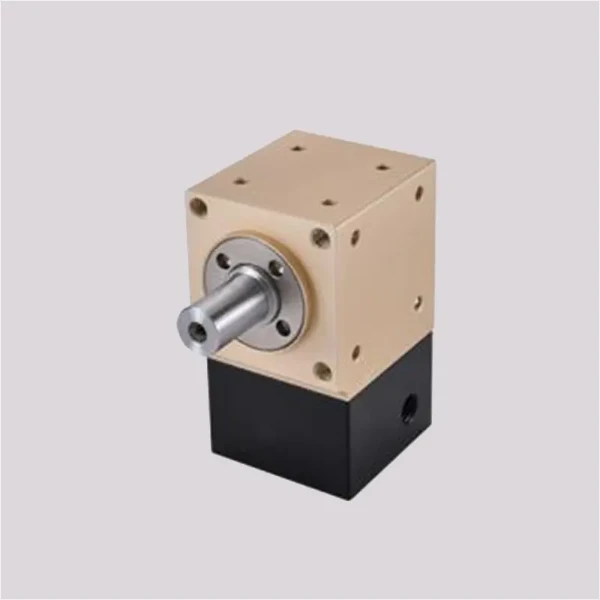
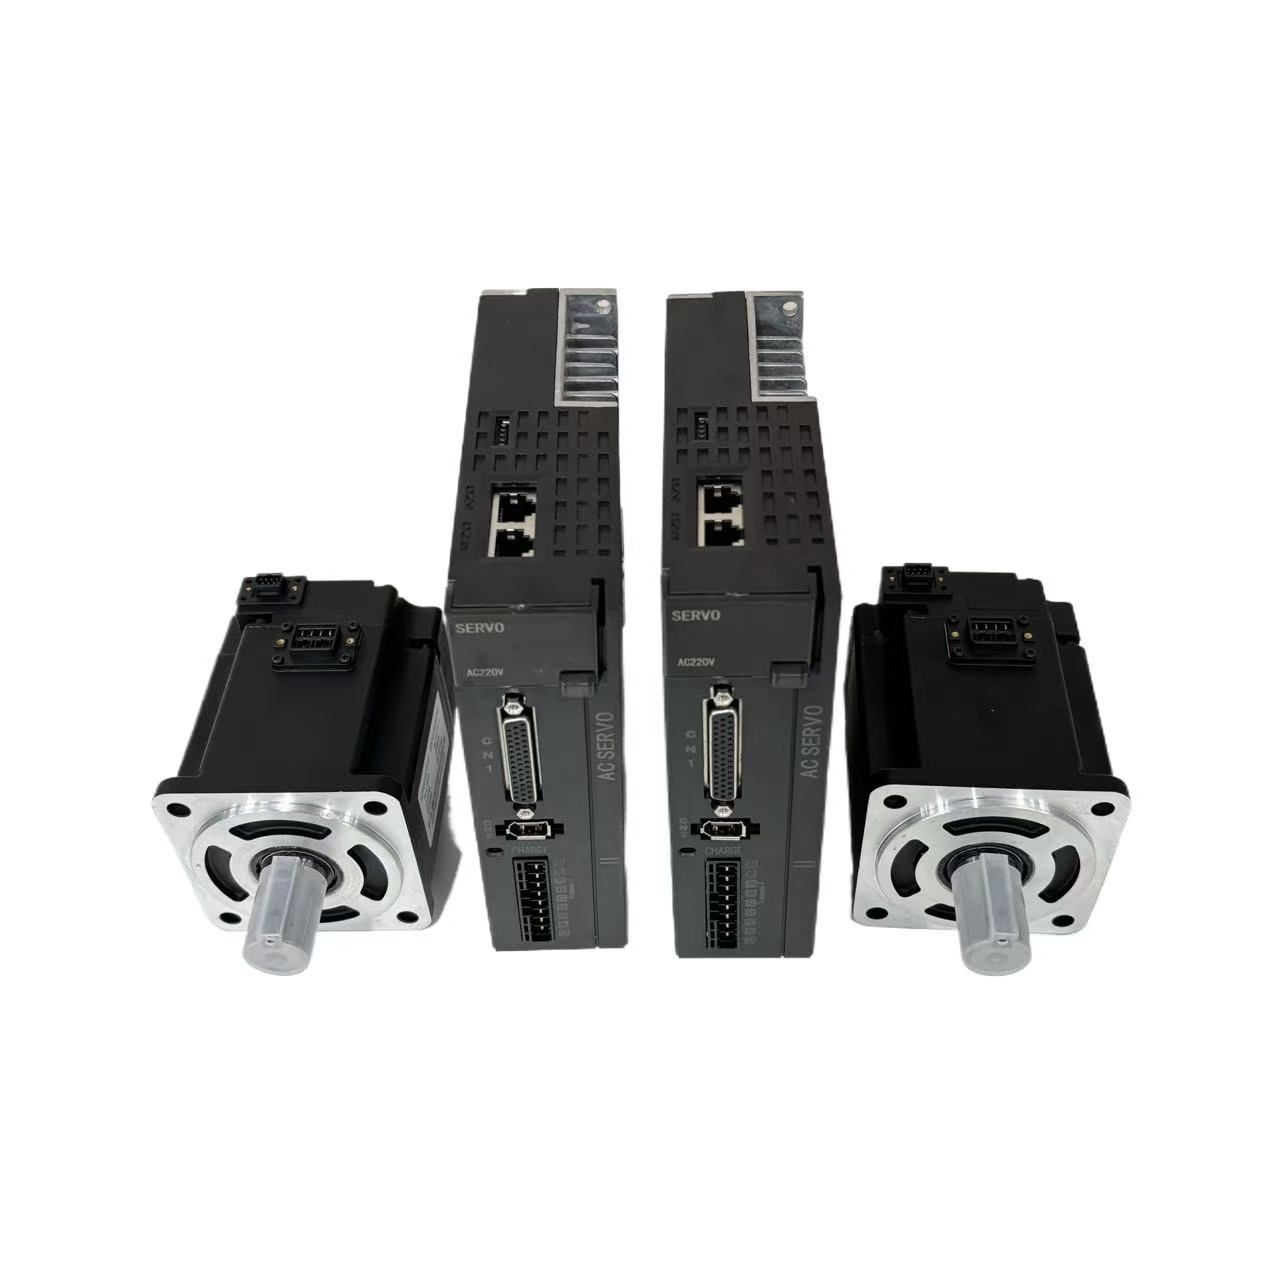
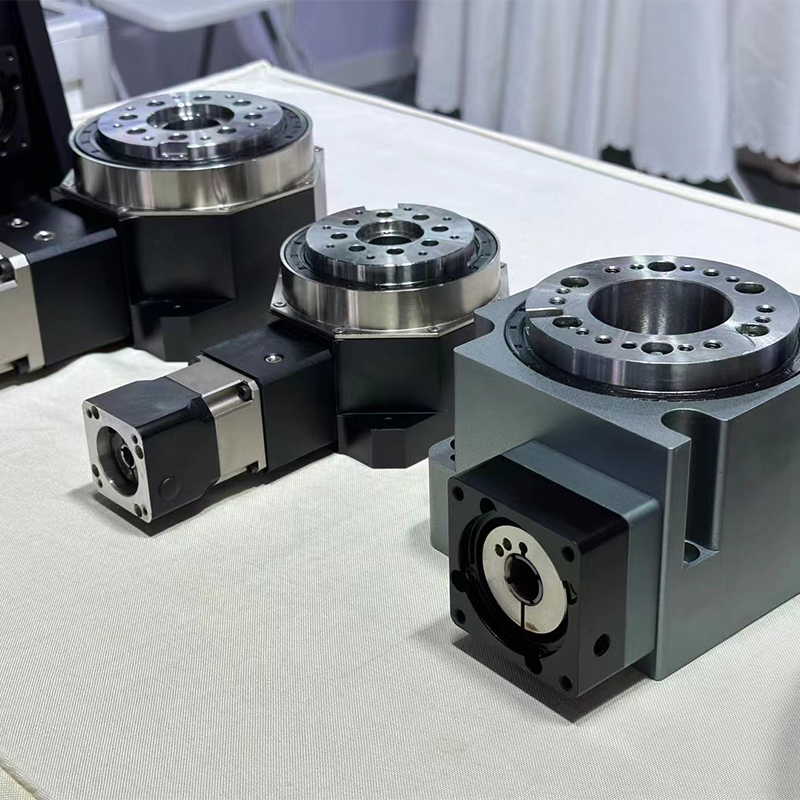
对于部分泄漏率要求较高的液冷产品,氦质谱检漏可以用于检测较小的泄漏。当氦检设备采用自动化多工位转盘结构以后,转盘需要不断完成启动、旋转、减速、停止和再次启动。
这时减速机构的回程间隙、刚性和负载惯量匹配都会影响设备的重复定位表现。
一、什么是回程间隙?
简单理解,当减速机输出端改变旋转方向时,齿轮啮合以及整个机械传动链可能存在一定的空程,这部分角度差通常称为回程间隙或背隙。
需要注意的是,减速机回程间隙并不等于整台设备的最终定位误差。设备最终精度还会受到伺服控制、安装结构、转盘刚性、轴承、工装定位以及机械锁紧等因素影响。
二、氦检转盘为什么关注重复定位?
假设设备采用六工位转盘,每完成一个工序,转盘旋转60°进入下一位置。如果设备一天运行大量循环,要求的不只是“第一次转到60°”,还需要每一次循环都能够稳定到达相应工位。
否则可能影响工装与检测接口对接、自动夹紧、传感器检测位置、机器人上下料以及OK/NG分拣位置。
三、中空旋转平台为什么适合这种设备?
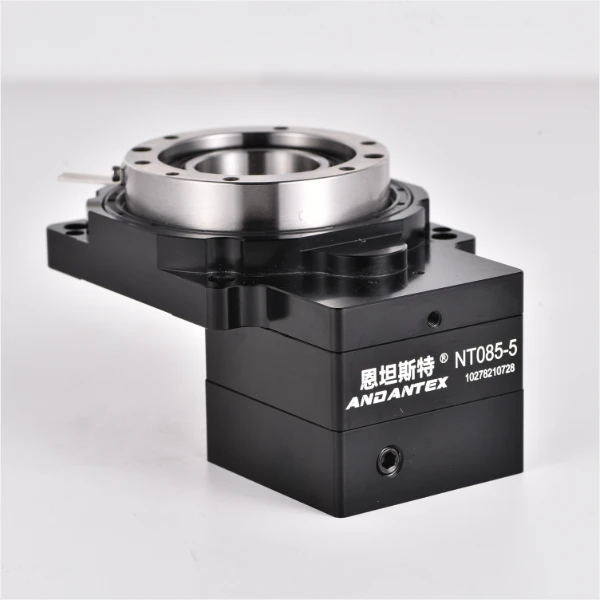
中空旋转平台可以把减速机构和转盘支撑结构集成在一起。典型方案为“伺服电机 → NT系列中空旋转平台 → 氦检工装转盘”。
这种结构可以减少部分传统传动零件,同时中心通孔还可以为线缆、气管以及检测管路提供布置空间。
四、低背隙是不是越低越好?
不一定。如果设备实际只要求一般分度定位,却选择远高于设备需求的精度等级,会增加设备成本。
反过来,如果机器人需要直接在转盘停止后完成精密插接、检测或装配,那么对转盘重复定位能力的要求就会提高。正确的方法应该是先确定设备允许的位置误差,再确定机械传动系统需要达到的精度等级。
五、为什么还要考虑转动惯量?
氦检设备转盘通常不只有一件工件。例如八工位设备可能同时安装八套工装以及多件液冷板,这会形成较大的负载惯量。
如果为了追求节拍,把加减速时间设置得过短,瞬时加速扭矩会明显增加。长期频繁启停可能增加减速机构、轴承和机械连接件的负担。因此选型需要同时计算额定运行扭矩和加速阶段峰值扭矩。
六、应用参考
- 小尺寸检测转盘:伺服电机 + NT85中空旋转平台;
- 较大直径、多工位液冷板氦检转盘:750W伺服电机 + NT200-10中空旋转平台。
最终型号需要根据转盘直径、工装重量、液冷板重量、工位数量、旋转角度、节拍和加减速时间确定。
恩坦斯特 ANDANTEX可针对液冷板氦检、气密检测和自动检测转盘提供中空旋转平台及伺服传动选型参考。
产品中心
关于我们
恩坦斯特(ANDANTEX)专注精密行星减速机、伺服减速机、谐波减速机及蜗轮蜗杆减速机研发生产,提供选型、定制与自动化传动方案。