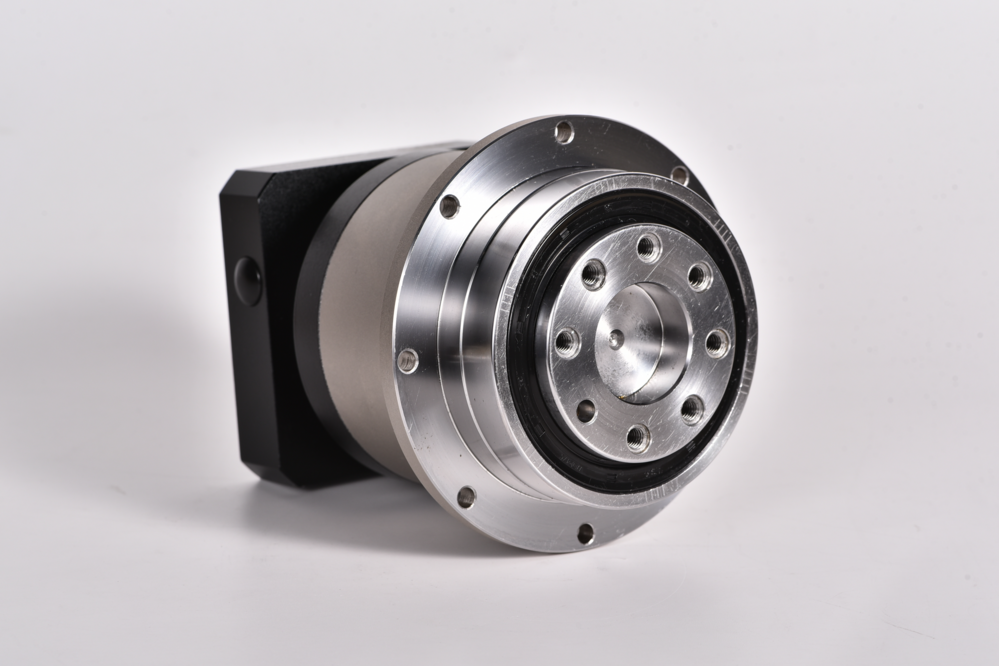
行星减速机作为工业传动系统的核心部件,其负载能力直接决定了设备运行的稳定性和使用寿命。在选型过程中,工程师需通过系统化的计算流程,将设备需求转化为减速机的技术参数。本文将从基础公式推导、关键参数解析、选型步骤分解三个维度,为技术人员提供一套完整的负载能力计算与选型方法论。
一、核心计算体系:扭矩与负载的量化关系
1.1 基础扭矩公式
行星减速机的输出扭矩是衡量负载能力的核心指标,其计算公式为:
其中:
-
P 为电机功率(kW)
-
n 为电机转速(r/min)
-
i 为传动比(输入转速/输出转速)
-
η 为传动效率(通常取0.92-0.98)
案例解析:某设备需驱动3kW电机以1450r/min运行,要求输出转速360r/min。通过计算:
该结果需与减速机额定扭矩对比,确保实际负载不超过设计值的80%。
1.2 负载系数修正
负载系数(K)是评估安全裕量的关键参数:
-
当 K<1.0 时,减速机处于欠载状态,需检查是否匹配低功率设备;
-
当 1.0≤K≤1.5 时,为安全工作区间;
-
当 K>1.5 时,需重新选型或增加散热措施。
工程实践:在连续重载场景中,建议将安全系数设定为1.25-1.5。例如,计算得实际扭矩为250Nm时,应选择额定扭矩≥312.5Nm的减速机。
二、关键参数解析:从理论到应用的转化
2.1 传动比优化
传动比的选择需平衡转速与扭矩需求:
选型原则:
-
高速轻载场景(如输送线):优先选择小传动比(3-10),提升效率;
-
低速重载场景(如起重机):采用大传动比(10-100),增强扭矩输出;
-
精密控制场景(如机器人关节):需结合回程间隙参数,传动比误差需控制在±1%以内。
2.2 齿轮承载能力计算
齿轮的接触强度与弯曲强度共同决定承载极限:
2.2.1 接触应力计算(汉弗莱方程)
其中:
-
ZH 为节点区域系数(通常取2.3-2.5)
-
ZE 为弹性系数(钢制齿轮取189.8)
-
Ft 为圆周力(N)
-
u 为齿数比
-
b 为齿宽(mm)
-
d1 为小齿轮分度圆直径(mm)
2.2.2 弯曲应力计算(ISO 6336标准)
其中:
-
mn 为法向模数
-
YF 为齿形系数
-
YS 为应力修正系数
工程建议:通过专业齿轮设计软件(如KISSsoft)进行仿真分析,确保接触应力≤许用接触应力(通常为800-1200MPa),弯曲应力≤许用弯曲应力(通常为300-500MPa)。
三、选型步骤分解:从需求到方案的落地
3.1 需求分析阶段
-
负载类型识别:
-
静态负载(如固定工位):按最大扭矩选型;
-
动态负载(如往复运动):需考虑惯性力与冲击系数;
-
周期性负载(如冲压机):需计算等效负载扭矩。
工况参数采集:
-
每日运行时间(连续/间歇);
-
启动频率(次/小时);
-
环境温度(影响润滑性能);
-
防护等级要求(防尘/防水)。
3.2 计算验证阶段
-
扭矩复合计算:
其中:
-
K1 为惯性冲击系数(通常取0.1-0.3);
-
K2 为温度修正系数(高温环境取0.8-0.9)。
-
寿命校核:
根据ISO 60068-29标准,计算齿轮疲劳寿命:
其中:
-
L10 为90%可靠度下的寿命(小时);
-
C 为基本额定动载荷;
-
p 为指数(外齿轮取3)。
3.3 方案确认阶段
-
接口尺寸匹配:
-
输入端:确认电机轴径与减速机输入孔径的公差配合(通常采用H7/js6);
-
输出端:验证法兰盘孔距与设备安装位的兼容性。
性能冗余设计:
-
在极端工况下,建议选择额定扭矩比计算值高20%-30%的机型;
-
对于高精度场景,需选择回程间隙≤3弧分的减速机。
四、典型应用场景解析
4.1 机器人关节驱动
需求特点:
-
负载扭矩波动大(加速/减速阶段);
-
需兼顾刚性与动态响应;
-
体积与重量受限。
选型要点:
-
采用一级传动结构降低回程间隙;
-
选择高模数齿轮(模数≥2)提升抗冲击能力;
-
集成温度传感器实现过载保护。
4.2 数控机床主轴
需求特点:
-
恒功率输出;
-
高转速稳定性(转速波动≤0.1%);
-
低噪音(≤65dB)。
选型要点:
-
选用斜齿轮传动降低振动;
-
采用强制润滑系统控制温升;
-
配置动态平衡装置减少偏心误差。
五、常见误区与规避策略
5.1 误区一:忽视启动扭矩
现象:按额定扭矩选型后,设备启动时频繁跳闸。
原因:未考虑电机启动转矩(通常为额定转矩的2-3倍)。
解决方案:在计算总扭矩时增加启动系数(通常取1.5-2.0)。
5.2 误区二:过度依赖理论计算
现象:实验室测试通过,但现场运行故障率高。
原因:未考虑实际工况中的振动、偏载等非理想因素。
解决方案:在样机测试阶段增加10%-15%的安全冗余。
六、未来技术趋势
随着工业4.0的推进,行星减速机选型正呈现以下趋势:
-
智能化:集成扭矩传感器与AI算法,实现负载自适应调节;
-
轻量化:采用碳纤维复合材料齿轮,重量降低40%以上;
-
模块化:通过标准接口实现减速机与电机、编码器的即插即用。
结语
行星减速机的负载能力计算是系统工程,需综合机械设计、材料科学、热力学等多学科知识。通过掌握核心公式、理解关键参数、遵循标准化选型流程,工程师可显著提升设备运行的可靠性与经济性。在实际应用中,建议结合具体工况建立数字孪生模型,通过仿真优化实现精准选型。